

| 發刊日期 |
2026年9月
|
|---|---|
| 標題 | 黑暗森林、猜疑鏈與賽局理論 |
| 作者 | |
| 關鍵字 | |
| 檔案下載 | |
| 全文 |
摘要: 《三體》中的「黑暗森林法則」與「猜疑鏈」給我們展現了獨特的宇宙社會學想像。 在這篇文章中, 我們將結合賽局理論 (Game Theory) 與認知邏輯 (Epistemic Logic), 探討這些科幻概念背後的數學原理。 小說中的理論不一定就是宇宙的真實面貌, 但是藉由這個引人入勝的科幻設定作為例子, 可以向大家科普賽局理論中的公共知識與通訊難題。 1. 簡介
《三體》是科幻作家劉慈欣創作的科幻小説
作者提出了一個震撼的宇宙假說 ⸺ 「黑暗森林法則」 這套宇宙社會學理論的核心, 建立在兩條基本公理之上:
1. 第一公理: 生存是文明的第一需要。 在這兩條公理的框架下, 再加上兩個至關重要的衍生概念 ⸺ 「猜疑鏈」與「技術爆炸」, 當兩個文明在宇宙中相遇, 由於光速壁壘所帶來的巨大距離障礙, 雙方無法建立即時的溝通與信任, 從而陷入了「你是善意還是惡意」、 「你認為我是善意還是惡意」的無限邏輯猜忌中。 與此同時, 任何一個弱小的文明都有可能在短時間內發生「技術爆炸」, 從而超越並威脅到原本強大的文明。 因此, 小說中將宇宙描繪成一座黑暗森林, 每個文明都是帶槍的獵人。 在這片森林中, 他人就是永恆的威脅, 任何暴露自己存在的文明都將在瞬間遭到清理。 我接觸到賽局理論和認知邏輯時, 回想起最早接觸到「黑暗森林法則」與「猜疑鏈」時的感受。 「光速壁壘」、 「技術爆炸」、 「猜疑鏈」, 這些概念當時都極大地衝擊了我的經典宇宙觀。 客觀來說, 劉慈欣的理論並不一定就是宇宙真實的運作法則。 他是在對科幻、 社會學, 和宇宙思考的基礎上, 為文明互動建構出一個殘酷的模型。 我們寫這篇文章, 重點不是要證明這個理論在現實中絕對正確, 而是希望能藉由《三體》這個廣為人知的例子, 為大家科普賽局理論與邏輯學的相關知識。
賽局理論 (Game Theory) 在上世紀由馮·紐曼 (John von Neumann) 開始 以下是對《三體》中「黑暗森林法則」的一種可能的解釋與數學建模, 以及基於賽局理論與認知邏輯的推導。 2. 宇宙: 一個存在通訊摩擦的非同步系統要探討信任與猜疑, 我們先對通訊環境建立一個模型。 在此, 我們必須先介紹「公共知識」(Common Knowledge) 這個概念。
「公共知識」由哲學家大衛·路易斯 (David Lewis) 在他的博士論文《對慣例的哲學分析》(Convention: A Philosophical Study) 中首次提出 在邏輯學中, 「公共知識」指的是:不僅我知道, 你知道, 我還知道「你知道我知道」 $\cdots$ 以此類推達到無限階的狀態。 為了更直觀地理解這個概念, 我們可以用十字路口的「紅綠燈」來做一個生活中的例子。 假設兩位駕駛員 A 與 B 在沒有視野死角的十字路口相遇, A 的方向亮起了綠燈, B 的方向亮起了紅燈 (我們將「A 擁有通行權」記為命題 $\varphi$) 。
$\bullet$ 如果僅僅是 A 知道自己是綠燈 (一階知識), A 敢直接踩油門嗎? 不敢。 因為 A 必須確定 B 也看到了紅燈。 在人類社會中, 十字路口之所以不會天天發生車禍, 是因為高懸在半空中的紅綠燈是一個絕對的「公開訊號」。 當紅綠燈亮起時, 它不僅發布了資訊, 還瞬間在所有駕駛員腦中建立了一種無限遞迴的共識: 我知道我是綠燈, 我也知道你是紅燈, 我也知道你知道我是綠燈 $\cdots$這就是公共知識 $C(\varphi)$ 在起作用。 我們可以引用一段對於「猜疑鏈」的闡述:
「如果你認為我是善意的, 這並不是你感到安全的理由, 因為按照第一條公理, 善意文明並不能預先把別的文明也想成善意的, 所以, 你現在還不知道我是怎麼認為你的,
你不知道我認為你是善意還是惡意; 進一步,
即使你知道我把你也想像成善意的, 我也知道你把我想像成善意的, 但是我不知道你是怎麼想我怎麼想你怎麼想我的, 挺繞的是不是? 這才是第三層, 這個邏輯可以一直向前延伸,
沒完沒了。 」 可以看到, 《三體》中的「猜疑鏈」, 本質上就是說「公共知識」(Common Knowledge) 無法達成。 在經濟學理論、 理論計算機科學、 語言學和哲學領域中, 長期以來都存在著一個傳統觀點: 人們在許多情況下, 對「公共知識」或「公共信念」都有著某種程度的近似。 例如, 當他們正一起看著同一個物體時, 或者當他們剛剛在對話中明確討論過某個話題時。 但在宇宙通訊中, 「公共知識」的建立卻受到了物理學規律的嚴格限制。 狹義相對論告訴我們, 光速是資訊傳遞的上限, 任何訊息都不可能瞬間到達。 這意味著文明間的通訊, 符合計算機科學中「非同步分散式系統」(Asynchronous Distributed System) 的兩個基本限制:
1. 延遲無絕對上限: 由於光速 $c$ 的限制與相對運動, 資訊傳輸的延遲 $\Delta t$ 很大且不穩定。
1990 年, 計算機科學家 Joseph Halpern 和 Yoram Moses 提出了一個著名的定理 假設宇宙中存在 $n$ 個獨立的文明, 我們將其標記為集合 $P = \{1, 2, \dots, n\}$。 時間則是離散的 $t \in \mathbb{N}$。 宇宙的演化是一個完整的歷史。 我們定義一個執行過程 (Run) $r$ 為宇宙從時間 $0$ 到無窮遠的歷史發展。 我們稱特定的歷史與時間的組合 $(r, t)$ 為一個「點」(Point), 代表宇宙在某一時刻的可能世界。 在點 $(r, t)$, 文明 $i$ 所能觀測到的所有資訊 (包含自身的歷史、 收到的所有訊號) 構成了它的局部狀態 (Local State), 記為 $r_i(t)$。 由於光速壁壘和資訊遺失, 文明 $i$ 無法掌握宇宙的全貌。 定義2.1 (不可區分). 對於文明 $i$, 如果它在點 $(r, t)$ 的局部狀態與在點 $(r', t')$ 的局部狀態完全相同, 即: $$r_i(t) = r_i'(t'),$$則我們稱這兩個點對文明 $i$ 是不可區分的, 記作: $$(r, t) \sim_i (r', t').$$因為等式具有反身性、 對稱性和遞移性, 關係 $\sim_i$ 是一個等價關係 (Equivalence Relation)。 這個等價關係將全宇宙中所有可能的世界點集劃分成一個個獨立的 「連通分支」 (Connected Component)。 在同一個連通分支內, 所有的可能世界對文明 $i$ 而言, 在觀測數據上都是完全一樣的。 這就意味著, 文明 $i$ 根本無法僅憑眼前的數據, 來判斷自己究竟身處於這個分支中的哪一個具體世界。 假設 $\varphi$ 為一個命題, 例如「對方文明是善意的」。 我們記 $(r, t) \models \varphi$ 表示命題 $\varphi$ 在點 $(r, t)$ 處為真。 定義2.2 (知識算子 $K_i$). 文明 $i$ 在點 $(r, t)$ 「知道」命題 $\varphi$ 為真, 記作 $(r, t) \models K_i(\varphi)$, 若且唯若對於所有與 $(r, t)$ 不可區分的可能世界, $\varphi$ 均成立。 即: $$(r, t) \models K_i(\varphi) \Longleftrightarrow \forall (r', t') \text{ 滿足 } (r, t) \sim_i (r', t'), \text{ 有 } (r', t') \models \varphi.$$簡單來說: 只有當所有與當前狀態不可區分、 且在認知上可通達的可能世界中, 命題 $\varphi$ 全都保持為真時, 主體才算是真正「知道」該命題。 為了定義公共知識, 我們需要先定義高階的相互知識 $E^m(\varphi)$。 一階相互知識 (Mutual Knowledge) 定義為「大家都知道 $\varphi$」: $$E^1(\varphi) = \bigcap_{i \in P} K_i(\varphi).$$直觀來說, 這代表集合 $P$ 中的每一個體都具備了關於 $\varphi$ 的知識。 但這還不足以形成共識, 因為我可能知道這件事, 但我不知道「你也知道」。 高階相互知識: $$E^{m+1}(\varphi) = E^1(E^m(\varphi))$$意味著不僅每個人都知道 $\varphi$, 大家也都知道「其他人都知道 $\varphi$」 (第二階), 甚至知道「大家都知道『大家都知道 $\varphi$』」 (第三階), 以此類推。 公共知識算子 $C(\varphi)$ 則是將這個狀態疊代無窮次, 即: $$C(\varphi) = \bigcap_{m=1}^{\infty} E^m(\varphi).$$針對這, Halpern 和 Moses 給出了一個關鍵的引理。 引理 2.1 (可達性引理 Reachability Lemma). 只要點 $(r', t')$ 與點 $(r, t)$ 屬於同一個連通分支, 達成公共知識就要求該分支內所有的點皆使命題為真。 亦即: $$(r, t) \models C(\varphi) \Longleftrightarrow \forall (r', t') \text{ 屬於同一連通分支, 均有 } (r', t') \models \varphi$$證明: 我們使用數學歸納法證明: $(r, t) \models E^m(\varphi)$ 若且唯若對於任意通過一條長度為 $m$ 的 $\sim_i$ 路徑連接到的點 $p_m$, 都有 $p_m \models \varphi$。
基礎情況 ($m=1$) 歸納假設: 假設定理對路徑長度 $m \!=\! k$ 成立。 即從起點經過任意 $k$ 條邊可達的點, 命題均為真。 推斷步驟 ($m=k+1$) 根據定義, $(r, t) \models E^{k+1}(\varphi)$ 等價於 $(r, t) \models E^1(E^k(\varphi))$。 由基礎情況可知, 這等價於:對於所有距離起點 1 跳的點 $p_1$, 都有 $p_1 \models E^k(\varphi)$。 再運用歸納假設, $p_1 \models E^k(\varphi)$ 等價於:從 $p_1$ 出發, 經過 $k$ 條邊可達的所有點 $p_{k+1}$, 都有 $p_{k+1} \models \varphi$。 將這兩段路徑拼接:從起點走 1 跳到 $p_1$, 再從 $p_1$ 走 $k$ 跳到 $p_{k+1}$, 恰好構成了從起點出發長度為 $k+1$ 的全集。 因此, 無限階的 $C(\varphi)$ 要求走訪距離為 $1, 2, \dots, \infty$ 的所有點。 引理 2.1 證畢。 $\Box$ 回到小說的情境, 假設地球收到了一條善意訊號。 但這其實對應了兩個不可區分的可能世界:
$\bullet$ 點 $p_1$:對方確實是善意的, 訊號經過數年到達。 在我們的認知空間中, 這兩點被連通在一起。 只要宇宙中存在遺失訊號的機率 $\epsilon$, 這個連通分支就永遠無法確保全為「善意」。 只要分支中存在哪怕一個點 (如 $p_2$) 使得 $\varphi$ 為假, 引理 2.1 就會判定: $$C(\varphi) \equiv \emptyset.$$在光速受限的物理法則下, 任何兩個通訊端之間都很難建立起關於「善意」的絕對公共知識。 猜疑鏈在數學模型上, 是一條無法跨越的鴻溝。 3. 黑暗森林賽局受限於光速壁壘與通訊摩擦, 文明之間絕對不可能建立起關於「善意」的嚴格公共知識。 但是, 沒有絕對的公共知識, 就一定會導致互相毀滅嗎? 在人類社會中, 我們經常在缺乏 100% 信任的情況下達成合作。 為什麼宇宙中不行?
為了解答這個問題, 並嚴謹推向黑暗森林法則, 我們必須引入「不完全資訊賽局」(Incomplete Information Game)。 我們將利用 Ariel Rubinstein 在 1989 年提出的經典「電子郵件賽局」(Electronic Mail Game) 模型 假設宇宙中存在兩個文明:文明 1 與文明 2。 他們面臨兩種策略選擇:
$\bullet$ 行動 A (攻擊/靜默): 隱藏自己, 一旦發現目標立刻進行毀滅性打擊。 大自然決定了宇宙的客觀環境, 分為兩種狀態:
$\bullet$ 狀態 $a$ (險惡狀態): 宇宙資源枯竭, 本不具備共存基礎。 此狀態出現的先驗機率為 $1-p_0$。 狀態 $b$ (和平潛力) 的收益矩陣 (Payoff Matrix)是: 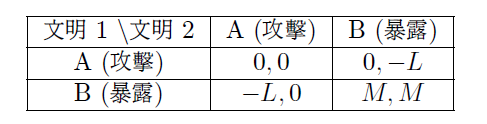 參數 $M \gt 0$ 代表生存的收益或和平的紅利。 參數 $-L$ 則是黑暗森林理論的核心所在。 如果一方選擇暴露座標 (B), 另一方選擇打擊 (A), 暴露方將面臨絕對的毀滅。 由於宇宙中存在「技術爆炸」的客觀規律, 你無法保證對方不會在短時間內技術超越並抹殺你。 因此, 遭到單方面打擊的損失是無窮大的。 這表現為這個約束: $$ L \gg M \gt 0 .$$假設宇宙當前實際上處於狀態 $b$ (雙方確實可以和平共處), 且文明 1 向文明 2 發送了善意訊號。 由於存在通訊摩擦, 每次訊號傳輸有 $\epsilon \gt 0$ 的機率遺失。 收到訊號的一方會自動向另一方回傳確認訊號, 如此往復。 設 $t_i$ 為文明 $i$ 記錄的、 其發出的確認訊號總次數。 當文明 1 看到自己發送了 $k$ 次訊號 ($t_1=k \ge 1$) 時, 真實狀態只可能是以下兩種之一:
1. 最後一次訊號遺失: 文明 1 發給文明 2 的第 $2k-1$ 次訊號遺失了。 此時文明 2 只發送了 $k-1$ 次訊號, 全域狀態記為 $(b, k, k-1)$。 其發生的機率為 $p_0(1-\epsilon)^{2k-2}\epsilon$。 文明 1 作為一個理性的賽局方, 運用貝氏定理來推測文明 2 的狀態。 他評估「對方沒有收到自己最後一次確認訊號」 (即 $t_2=k-1$) 的後驗機率為: $$ P(t_2=k-1 \mid t_1=k) = \frac{P(b, k, k-1)}{P(b, k, k-1) + P(b, k, k)}. $$將先驗機率嚴格代入: $$ P(t_2=k-1 \mid t_1=k) = \frac{p_0\epsilon(1-\epsilon)^{2k-2}}{p_0\epsilon(1-\epsilon)^{2k-2} + p_0\epsilon(1-\epsilon)^{2k-1}}. $$提出並約去分子分母的公因式 $p_0\epsilon(1-\epsilon)^{2k-2}$, 得到: $$ P(t_2=k-1 \mid t_1=k) = \frac{1}{1 + (1-\epsilon)} = \frac{1}{2-\epsilon} .$$由於宇宙存在絕對的通訊摩擦 ($\epsilon \in (0, 1)$), 這導致代數上必然有 $2-\epsilon \lt 2$。 因此我們得到不等式: $$ \frac{1}{2-\epsilon} \gt \frac{1}{2}. $$這就是黑暗森林猜疑鏈在數學上的冷酷斷定:這個機率解與 $k$ 完全無關!這意味著, 無論兩個文明之間交換了多少次「我是善意」的訊號, 哪怕系統成功確認了一萬次 ($k=10000$), 在最後一條訊號發出後, 發送方始終認為「對方沒有收到最後這條確認訊號」的機率, 嚴格大於 50%。 在明確了大於 50% 的猜疑底線後, 我們運用嚴格的數學歸納法證明:在上述收益矩陣與貝氏信念下, 雙方必然全部選擇行動 A (攻擊), 這構成了宇宙唯一的納許均衡。 設文明 $i$ 的策略函數為 $s_i(t_i) \in \{A, B\}$。 考察文明 1 在 $t_1=0$ 時的決策。 若未收到任何訊號, 文明 1 確切知道宇宙處於險惡狀態 $a$。 在狀態 $a$ 中, 選擇 B 會有 $-L$ 或 $0$ 的收益;選擇 A 會有 $M$ 或 $0$ 的收益。 為了規避絕對的生存毀滅 $-L$, 理性文明必須選擇 A。 因此, 必然有 $s_1(0)=A$。 考察文明 2 在 $t_2=0$ 時的決策。 文明 2 未收到訊號, 他計算出文明 1 同樣未發送訊號 ($t_1=0$) 的後驗信念 $z_0 \gt 0.5$ (利用 $p_0 \lt 0.5$ 可證) 。 基於第一步的推理, 文明 2 知道如果 $t_1=0$, 文明 1 必然選 A。 此時, 如果文明 2 冒險選擇暴露 (選 B), 其期望收益 $E[U_2(B)]$ 上限為: $$ E[U_2(B)] \le z_0 \cdot (-L) + (1-z_0) \cdot M.$$因為 $z_0 \gt 0.5$, 且存在技術爆炸導致的極端不對稱性 ($L \gg M$), 負向懲罰項 $z_0 L$ 將呈現天文數字般的量級。因此: $$ E[U_2(B)] \ll 0.$$為了規避超過 50% 機率的無限毀滅, 文明 2 別無選擇, 必然有 $s_2(0)=A$。 假設對於任意整數 $k-1$, 只要一方的資訊狀態為 $k-1$, 他必然選擇攻擊, 即 $s_2(k-1)=A$。 現在將視角切換到擁有極高階互動的文明 1, 此時 $t_1=k$。 這意味著他們之間已經成功進行了 $2k-1$ 次跨越星海的溝通。 根據上一節的嚴密推導, 文明 1 評估出文明 2 停留在上一狀態的機率為: $$ P(t_2=k-1 \mid t_1=k) = z = \frac{1}{2-\epsilon} \gt 0.5.$$根據歸納假設, 當 $t_2=k-1$ 時, 文明 2 會選 A。 如果文明 1 堅持和平 (選 B), 其面臨打擊的期望收益上限依然為: $$ E[U_1(B)] \le z \cdot (-L) + (1-z) \cdot M .$$由於 $z \gt 0.5$ 且 $L\gg 0$, 不等式右側依然是一個深不見底的負值, 因此 $E[U_1(B)] \ll 0$。 出於絕對理性的生存法則, 文明 1 必須立刻抹殺對方, 必然有 $s_1(k)=A$。 同理可反向證明, 對於文明 2 而言, 必然有 $s_2(k)=A$。 在包含光速延遲 ($\epsilon$) 與技術爆炸帶來的無限毀滅代價 ($-L$) 的非同步宇宙中: $$ s_1(0)=A \implies s_2(0)=A \implies s_1(1)=A \implies \dots \implies s_i(k)=A.$$只要生存與技術爆炸存在 ($L \gg M$), 無論兩個文明互發了多少次善意訊號, 對最後一次訊號遺失那一微小機率的恐懼, 都會引發理性的向後倒卷。 唯一的納許均衡, 就是所有文明在發現對方的瞬間, 毫不猶豫地扣下扳機。 4. 打破黑暗森林在前一節, 我們利用 Rubinstein 的電子郵件賽局與貝氏法則, 推導出了一個令人窒息的結論:在存在光速延遲與技術爆炸的前提下, 絕對的理性會導致猜疑鏈的向後倒卷, 使所有文明無一例外地走向黑暗森林的打擊宿命。 然而, 這套邏輯基於經典賽局理論中極其苛刻的「完全理性人」 (Rational Agent) 假設: 它要求宇宙中的文明都具備無限的認知推演算力, 在決策時絕不犯錯, 且不能容忍任何微小的次優收益。 在第二部分的模型中, 知識算子 $K_i(E)$ 是一個極端嚴苛的要求:在給定資訊集下, 事件 $E$ 必須 100% 發生。 只要存在萬分之一的訊號遺失率 ($\epsilon$), 嚴格知識的鏈條就會斷裂。
為了解決這個死結, 學者 Dov Monderer 和 Dov Samet 提出, 既然無法達到 100% 的嚴格知識, 我們應當放寬標準,
引入基於先驗機率測度 $\mu$ 的後驗信念放寬 假設 $\Omega$ 為有限的狀態空間 (宇宙所有可能的世界), $\mu$ 為 $\Omega$ 上的公共先驗機率分佈, $P_i$ 為賽局方 $i$ 對狀態空間的資訊劃分 (即文明 $i$ 所能觀測到的局部狀態集合) 。 定義 4.1 ($p$-信念算子 $B_i^p$). 給定一個機率閾值 $p \in [0, 1]$, 對於任意事件 $E \subseteq \Omega$, 定義賽局方 $i$ 具有「關於 $E$ 的 $p$-信念」的狀態集合為 $B_i^p(E)$: $$B_i^p(E) = \{\omega \in \Omega \mid \mu(E \mid P_i(\omega)) \ge p\}.$$數學意義是, 在真實狀態 $\omega$ 下, 賽局方 $i$ 觀察到自己的資訊集 $P_i(\omega)$ 後, 透過貝氏定理計算出事件 $E$ 發生的後驗機率至少為 $p$。 顯然, 當 $p = 1$ 時, $B_i^1(E)$ 就退化為我們之前定義的嚴格知識算子 $K_i(E)$。 這種放寬允許文明在面對極微小的不確定性時, 依然能夠建立起強烈的信念。 仿照嚴格公共知識的構造, 我們建立公共 $p$-信念。 定義 4.2 (相互 $p$-信念). 定義一階相互 $p$-信念算子 $E^p(E)$, 即所有賽局方 (設共 $I$ 人) 都以至少 $p$ 的機率相信事件 $E$: $$E^p(E) = \bigcap_{i \in I} B_i^p(E).$$接著, 定義高階遞迴 (其中 $m \ge 2$) : $$E^p_m(E) = E^p(E^p_{m-1}(E)).$$定義 4.3 (公共 $p$-信念 $C^p$). 事件 $E$ 的公共 $p$-信念定義為無窮階遞迴的交集: $$C^p(E) = \bigcap_{m=1}^{\infty} E^p_m(E).$$在存在 $\epsilon$ 摩擦的宇宙中, 嚴格的 $C^1(E)$ 永遠為空集。 但 Monderer 與 Samet 證明了, 只要選定一個適當的 $p \lt 1$, 系統可以極快地達到 $C^p(E)$。 為了在數學上證明 $C^p(E)$ 的存在性與穩定性, 必須引入一個類似拓樸學中「閉集」(Closed Set) 的自洽結構, 使其不再需要無限向外擴張。 定義 4.4 (顯著 $p$-信念事件 Evident $p$-Belief). 稱一個事件 $F \subseteq \Omega$ 為顯著 $p$-信念事件, 若且唯若對於系統中的所有賽局方 $i \in I$, 滿足: $$F \subseteq B_i^p(F)$$這表示:一旦事件 $F$ 發生, 所有賽局方都必然會以至少 $p$ 的機率相信 $F$ 正在發生。 它為無限遞迴提供了一個穩固的錨點。 引理 4.1 對於任意事件 $E$, 狀態 $\omega \in C^p(E)$ 若且唯若存在一個顯著 $p$-信念事件 $F$, 使得 $\omega \in F$, 且 $F \subseteq E^p(E)$。 這個引理表明「公共 $p$-信念」不需要我們在現實中去進行無限的「我相信你相信我相信 $\cdots$」, 我們只需要找到一個「顯著事件 $F$」作為公共錨點, 即可封閉整個邏輯鏈。 為何在第三部分的 Rubinstein 賽局中, 即使信念機率達到 99.99%, 合作依然會崩潰? 根本原因在於:經典的納許均衡要求玩家的策略必須是絕對的最優反應 (Best Response)。 哪怕偏離最優反應只會造成極微小的潛在損失, 玩家也會為了規避風險而徹底改變策略, 進而引發猜疑鏈的向後倒卷。 為此, 我們必須放寬均衡的定義。 定義 4.5 ($\epsilon$-納許均衡 $\epsilon$-Nash Equilibrium). 給定一個策略組合 $s^*$, 如果對於任意賽局方 $i$ 及其任意偏離策略 $s_i$, 都滿足以下不等式: $$E[U_i(s^*)] \ge E[U_i(s_i, s^*_{-i})] - \epsilon.$$即, 如果單方面改變策略, 能帶來的額外收益最多不超過 $\epsilon$ (換句話說, 維持原策略只會損失一點點微不足道的潛在收益), 那麼理性的玩家就可以容忍這種微弱的不完美, 選擇維持原策略 $s^*$。 定理 4.1 (逼近定理 Approximation Theorem). 如果一個賽局在嚴格「公共知識 ($p=1$)」下存在一個納許均衡 (例如雙方共同協調選擇和平) ;那麼當系統滿足「公共 $p$-信念」且 $p$ 足夠接近 1 時, 雙方仍然選擇和平就會構成一個 $\epsilon$-納許均衡。 隨著 $p \to 1$, 容忍度 $\epsilon \to 0$。 這意味著, 如果文明能夠容忍極微小的不確定性風險, 猜疑鏈的死結在數學上是有解的。 儘管 $\epsilon$-納許均衡在理論上拯救了合作, 但《三體》設定中「技術爆炸」帶來的毀滅代價 ($-L$) 是無窮大的, 這使得常規文明依舊無法承受任何 $\epsilon$ 風險。
賽局大師羅伯特·奧曼 (Robert Aumann) 曾提出, 如果系統缺乏內生的公共知識, 我們可以引入一個外生的、 客觀的隨機訊號發生器 (Choreographer / 編舞者) 來協調各方 (Correlated Equilibrium)
但在《三體 III:死神永生》中, 黑暗森林法則被打破了。 在《三體 III:死神永生》情節發展中, 當宇宙文明面臨熱寂的最終命運時, 高等文明「歸零者」向全宇宙發出了一項請求:要求各文明交還小宇宙內的質量, 以重啟大宇宙。 為了確保這項訊息能被所有文明準確接收, 歸零者使用了包含全宇宙文明語言的「引力波詞典」, 將通訊遺失機率 $\epsilon$ 降至零, 並讓廣播在宇宙各處同時響起 從數學的角度來看, 這將通訊遺失機率 $\epsilon$ 降至零, 歸零者的介入, 構成了一個絕對的顯著事件 (Evident Event)。 先前在非同步系統中無法建立的「公共知識」, 因為這條廣播變成了絕對的事實 (即 $p=1$ 的嚴格公共知識), 猜疑鏈的貝氏遞迴在這一刻被強行終止。 宇宙的賽局性質從「獵人困境」轉變為「門檻公共物品賽局」(Threshold Public Goods Game)。 設大宇宙重啟所需的臨界總質量為 $M_{critical}$, 各個文明歸還的質量之和為 $\sum m_i$。 全新的收益函數 $U_i$ 變為:
1. 若總質量未達重啟臨界值 $M_{critical}$ ($\sum m_i \lt M_{critical}$):大宇宙將永遠膨脹下去, 熱寂意味著所有文明 (無論藏得多深, 哪怕消滅了所有對手) 的最終收益均為 $-\infty$, 即 $U_i = -\infty$。 在這個新的支付矩陣下, 惡意攻擊失去了戰略價值, 因為消滅對手已無法避免毀滅。 響應號召、 交還質量, 成為了各文明的唯一最佳策略。 至此, 我們介紹了第一部分中 Halpern-Moses 定理對絕對公共知識的否定;到第二部分中 Rubinstein 模型與貝氏法則推導;再到 Monderer-Samet 的機率信念放寬。 基於上述的模型與詮釋, 可以說, 《三體》不僅僅是小説三部曲, 更像是在推演一部賽局理論的演化史:《三體 I》暗示了不完全資訊與通訊延遲的環境限制。 《三體 II:黑暗森林》推演了在無政府狀態下, 猜疑鏈如何導致納許均衡的向後倒卷。 《三體 III:死神永生》則演示了機制設計 (Mechanism Design), 透過引入絕對公共訊號與重塑支付矩陣, 強行斬斷了原本無解的猜疑死結。 參考文獻本文作者曾千里投稿時就讀慕尼黑大學慕尼黑數理哲學中心 (MCMP, LMU München) (碩士班研究生) |
| 頁碼 | 65-75 |
2026年9月 50卷3期
黑暗森林、猜疑鏈與賽局理論